Động cơ không chổi than với cảm biến Hall: Nó làm gì và khi nào bạn cần nó cho dự án của mình
Khi bảng dữ liệu động cơ DC không chổi than liệt kê "có cảm biến Hall", dòng đó thay đổi nhiều hơn giá. Nó thay đổi cách động cơ khởi động từ trạng thái dừng, cách nó cung cấp mô-men xoắn ở tốc độ thấp và bộ điều khiển nào có thể điều khiển nó. Đối với bất kỳ ai lựa chọn động cơ cho xe tay ga điện, bệ rô-bốt, ATV hoặc tàu thủy, quyết định của cảm biến hội trường là một trong những lệnh gọi cấp hệ thống đầu tiên cần thực hiện.
Câu trả lời ngắn gọn: một động cơ không chổi than có cảm biến Hall cung cấp cho bộ điều khiển vị trí rôto chính xác từ tốc độ 0, do đó động cơ khởi động với mô-men xoắn cực đại theo đúng hướng và chạy trơn tru ở tốc độ thấp. Sự đánh đổi là hệ thống dây điện bổ sung và bộ điều khiển được thiết kế để đọc tín hiệu Hall. Khi động cơ và bộ điều khiển được xác định cùng nhau, giao dịch đó thường thiên về hoạt động có cảm biến.
Cảm biến Hall hoạt động như thế nào trong động cơ không chổi than
Bên trong động cơ DC không chổi than, không có cổ góp để chuyển mạch cuộn dây. Bộ điều khiển phải cấp năng lượng cho ba pha theo trình tự đi theo rôto và thời gian phụ thuộc vào việc biết vị trí rôto tại mọi thời điểm. Cảm biến hiệu ứng Hall cung cấp thông tin đó.
Một động cơ cảm biến điển hình chứa ba IC Hall được gắn cách nhau 120 độ điện. Khi nam châm rôto đi qua, mỗi cảm biến sẽ phát hiện sự thay đổi giữa cực bắc và cực nam và chuyển đổi đầu ra của nó. Ba đầu ra tạo thành mẫu 3 bit với sáu trạng thái hợp lệ, mỗi trạng thái tương ứng với một bước chuyển mạch 60 độ. Nếu bộ điều khiển đọc trạng thái 000 hoặc 111 trong khi quay, thì đó thường là lỗi nối dây vì những trạng thái đó sẽ không xuất hiện với mẫu Hall chính xác.
Cảm biến Hall là thiết bị tín hiệu, không phải thiết bị cấp nguồn. Nó không mang dòng điện pha; nó chỉ báo cáo vị trí rôto cho bộ điều khiển. Đó là lý do tại sao bộ điều khiển động cơ là nơi đưa ra quyết định thực sự. Cùng một động cơ có thể khởi động nhẹ nhàng hoặc đột ngột, hiệu quả hoặc lãng phí, tùy thuộc vào cách bộ điều khiển xử lý mẫu Hall.
Tại sao cảm biến Hall lại quan trọng ở trạng thái dừng và tốc độ thấp
Bộ điều khiển không chổi than không cảm biến đọc vị trí rôto từ lực điện động ngược (BEMF). BEMF tăng theo tốc độ động cơ; ở trạng thái dừng, nó bằng 0 và dưới khoảng 5 đến 10% tốc độ định mức thì quá nhỏ để đo một cách đáng tin cậy. Vì vậy, quá trình khởi động không có cảm biến sử dụng trình tự vòng lặp mở: căn chỉnh rôto, sau đó tăng tốc cho đến khi có thể đọc được BEMF.
Trình tự đó là liên kết yếu. Khi có tải, khởi động căn chỉnh và nối dốc có thể tạo ra dòng điện tăng vọt, giật lùi ngắn hoặc dừng lại. Triệu chứng điển hình là động cơ kêu click hoặc khựng lại trước khi di chuyển. Đối với một chiếc xe đạp điện khởi động trên dốc, một robot nâng tải trọng hoặc một chiếc ATV điện đang lao đi trên mặt đất trống, sự do dự đó là điều khó chịu và gây khó khăn cho hệ thống truyền động.
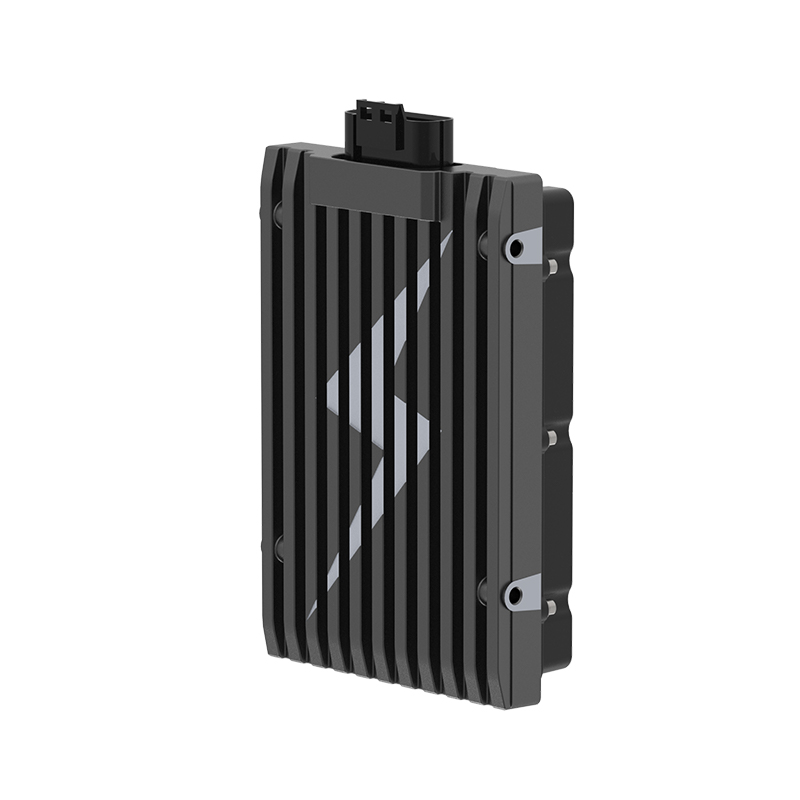
Một động cơ cảm biến Hall giúp loại bỏ giai đoạn mù. Bộ điều khiển biết vị trí rôto ở trạng thái dừng và áp dụng mô-men xoắn theo đúng hướng ngay lập tức. Các ứng dụng khởi động và dừng thường xuyên, chẳng hạn như robot giao hàng, xe đạp có bàn đạp, xe tay ga di động và xe máy điện, được hưởng lợi nhiều nhất. Bộ điều khiển cũng có thể giữ cho quá trình khởi động đó diễn ra yên tĩnh; chiến lược điều khiển xung cực kỳ yên tĩnh giúp ngăn chặn tiếng ồn chuyển mạch thường đi kèm với hoạt động ở tốc độ thấp, do đó, quá trình khởi động bằng cảm biến mang lại cảm giác êm ái và im lặng ở các sản phẩm cao cấp.
 Bộ điều khiển động cơ DC không chổi than siêu yên tĩnh A6 để sử dụng dừng và di chuyển thường xuyên Bộ điều khiển cảm biến này cho phép khởi động êm ái, im lặng ở trạng thái dừng, khiến nó rất phù hợp cho việc đi lại trong thành phố, làm nhiệm vụ chở hàng và di chuyển ở tốc độ thấp, nơi cần có phản hồi vị trí rôto. Xem sản phẩm →
| Khía cạnh điều hành | Cảm biến (Hội trường) | Không cảm biến (BEMF) |
|---|---|---|
| Vị trí rotor đứng yên | Được biết đến từ mô hình Hall | Không thể đo lường được |
| Khởi động dưới tải | Mô-men xoắn trực tiếp theo đúng hướng | Trình tự căn chỉnh và nối đoạn; nguy cơ đình trệ |
| Mô-men xoắn tốc độ thấp | Ổn định và có thể lặp lại | Giới hạn dưới khoảng 5-10% tốc độ định mức |
| Đấu dây | Ba dây dẫn pha cộng với năm dây dẫn Hall | Chỉ dẫn ba pha |
| Chi phí và độ phức tạp | Cảm biến bổ sung, chân kết nối, pull-up | Không có phần cứng động cơ bổ sung |
| Ứng dụng điển hình | Di động điện tử, robot, truyền động đảo chiều | Quạt, máy bơm, trục quay tốc độ cao |
Đây là lý do tại sao các phiên bản có cảm biến lại phổ biến trong các bộ truyền động động cơ trung tâm dành cho xe cộ trong thành phố; dừng, khởi động có tải và di chuyển ở tốc độ thấp chính xác là những điều kiện khiến BEMF bị hụt. Dữ liệu hiệu suất của động cơ trung tâm từ các điều kiện lái xe trong thế giới thực đều tuân theo cùng một mẫu, từ việc di chuyển dừng và đi đến những ca chở hàng dài.
Hướng dẫn hiệu suất động cơ trung tâm luôn cho thấy rằng các phiên bản có cảm biến xử lý nhiệm vụ đô thị dễ dự đoán hơn các phiên bản không có cảm biến.
Các loại đầu ra Hall, mức điện áp và kiểu chuyển mạch
Cảm biến Hall có hai định dạng đầu ra. Đầu ra của bộ thu mở kéo tín hiệu xuống mức thấp và cần điện trở kéo lên ở phía bộ điều khiển để trở về mức cao. Đầu ra kéo đẩy điều khiển đường dây cao và thấp trực tiếp. Nếu bảng điều khiển không có pull-up, động cơ thu hở sẽ không tạo ra mức cao hợp lệ và bộ điều khiển không bao giờ hoàn thành bảng chuyển mạch của nó.
Khả năng tương thích điện áp cũng có vấn đề. Các động cơ cũ hơn thường sử dụng IC Hall 5V, trong khi nhiều đầu vào bộ điều khiển hiện tại chạy ở mức logic 3,3V. Việc truyền tín hiệu 5V vào chân chỉ 3,3V có thể làm hỏng đầu vào hoặc gây ra các lỗi lẻ tẻ. Thông số kỹ thuật của động cơ phải nêu rõ điện áp cung cấp và mức đầu ra của Hall; nếu không, hãy hỏi trước khi đặt hàng.
Khoảng cách giữa các cảm biến Hall tuân theo một trong hai tiêu chuẩn: 60 độ điện hoặc 120 độ điện. Bảng giao hoán của bộ điều khiển phải phù hợp với khoảng cách này. Động cơ được chế tạo cho góc 60° tạo ra kiểu Hall khác với động cơ 120° và việc áp dụng bảng sai sẽ gây ra hiện tượng chạy giật, mất mô-men xoắn hoặc mất đồng bộ.
Cũng nên nhớ rằng độ điện không phải là độ cơ học. Một động cơ có bốn cặp cực lặp lại mô hình Hall bốn lần trong mỗi vòng quay cơ học. Số lượng cặp cực thay đổi tần số điện mà bộ điều khiển phải xử lý, do đó nó phải được cấu hình chính xác cùng với góc chuyển mạch.
Kết hợp động cơ cảm biến Hall với bộ điều khiển
Động cơ có cảm biến chỉ phát huy được ưu điểm khi bộ điều khiển được chế tạo để đọc tín hiệu Hall. Ba bước kiểm tra bao trùm hầu hết bề mặt tương thích. Trước tiên, hãy xác minh điện áp nguồn và mức logic của nguồn Hall so với định mức đầu vào của bộ điều khiển. Thứ hai, xác nhận bộ điều khiển hỗ trợ góc chuyển động của động cơ, 60° hoặc 120°. Thứ ba, quyết định điều gì sẽ xảy ra ở tốc độ cao hơn; nhiều bộ điều khiển sử dụng tín hiệu Hall ở tốc độ thấp và hòa vào chế độ BEMF trên ngưỡng và quá trình chuyển đổi đó phải đủ mượt mà để tránh hiện tượng giảm mô-men xoắn.
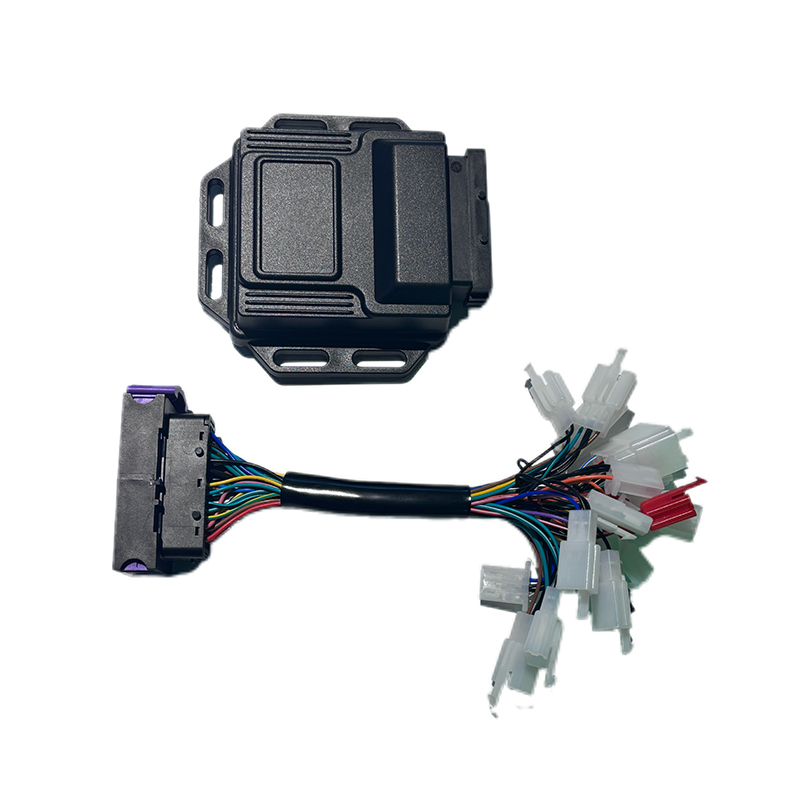
Đối với hệ thống truyền động di động điện tử, hiệu quả ở phạm vi vận hành tốc độ thấp thường là yếu tố đóng góp lớn nhất cho phạm vi hoạt động trong thế giới thực. Chuyển mạch cảm biến giữ cho dòng điện stato thẳng hàng với rôto, giảm tổn thất đồng và tỏa nhiệt. Bộ điều khiển đọc chính xác đầu vào Hall, chẳng hạn như bộ điều khiển động cơ DC không chổi than hiệu suất cao A4-2313, cho phép điều chỉnh cùng một động cơ để đi lại trong thành phố, làm nhiệm vụ chở hàng hoặc mô-men xoắn trên đường địa hình vì đường cong giao hoán tồn tại trong phần mềm.
Bộ điều khiển động cơ DC không chổi than hiệu suất cao A4 với đầu vào Hall Được thiết kế để giữ dòng điện stato thẳng hàng với rôto ở tốc độ thấp, bộ điều khiển này cải thiện phạm vi hoạt động trong thế giới thực và có thể được điều chỉnh cho các chu kỳ làm việc khác nhau từ lái xe trong thành phố đến vận chuyển hàng hóa hoặc địa hình. Xem sản phẩm → Khi một động cơ và bộ điều khiển đến từ các nhà cung cấp khác nhau, các thông số Hall là nguyên nhân đầu tiên gây ra sự không khớp. Động cơ 60° được kết nối với bộ điều khiển được định cấu hình cho 120° sẽ chạy gần như hoàn toàn hoặc không hoạt động. Sơ đồ ghép nối có cấu trúc giải quyết vấn đề này trước khi phần cứng xuất hiện: cấp điện áp, định mức dòng điện, định dạng đầu ra Hall, điện áp nguồn, góc chuyển mạch và số lượng cặp cực đều được ghi lại trên một trang.
 Sơ đồ ghép nối bộ điều khiển và động cơ với sáu thông số chính Trang ghép nối có cấu trúc ghi lại loại điện áp, định mức dòng điện, định dạng đầu ra Hall, điện áp nguồn, góc giao hoán và số lượng cặp cực để ngăn chặn sự không khớp trước khi phần cứng xuất hiện. Xem sản phẩm →
Những điều cần kiểm tra trước khi bạn chỉ định một động cơ có cảm biến
Đặt sáu mục này trên một trang trước khi bạn đặt hàng:
- Điện áp cung cấp Hall và mức logic: khớp IC Hall của động cơ với định mức đầu vào của bộ điều khiển.
- Định dạng đầu ra: open-collector cần pull-up ở phía bộ điều khiển; đẩy-kéo không.
- Khoảng cách giao hoán: 60° hoặc 120° và đảm bảo cấu hình bộ điều khiển phù hợp.
- Đếm cặp cực: xác minh và nhập chính xác vì nó đặt tần số điện.
- Sơ đồ chân của đầu nối: dây cảm biến tiêu chuẩn là ba dây pha cộng với năm dây dẫn Hall (5V, GND, A, B, C). Một chốt bị tráo đổi là lỗi phổ biến nhất trong bài kiểm tra băng ghế dự bị.
- Chiến lược lỗi Hall: kiểm tra xem bộ điều khiển có thể phát hiện tín hiệu Hall bị kẹt hoặc bị thiếu và quay lại chế độ không cảm biến hay không.
Động cơ không chổi than có cảm biến Hall là một phương pháp đã được chứng minh để xác định mô-men xoắn ở tốc độ thấp. Chi phí là dây bổ sung và bộ điều khiển có hỗ trợ đầu vào Hall. Đối với các phương tiện và máy móc khởi động dưới tải, chạy ở tốc độ thấp hoặc lùi thường xuyên, chi phí đó sẽ mua được hành vi mượt mà hơn và chu kỳ phát triển ngắn hơn. Khi các tham số Hall được ghi lại và khớp với bộ điều khiển, động cơ được cảm biến chỉ hoạt động theo cách mà bảng dữ liệu đã hứa.
SAU:Lợi ích của động cơ không chổi than: Hiệu quả, tuổi thọ cao và kiểm soát tốc độ chính xác
Quan tâm đến việc hợp tác hoặc có thắc mắc?
Như Các nhà sản xuất bộ điều khiển động cơ đồng bộ nam châm vĩnh cửu tùy chỉnh và Nhà cung cấp bộ điều khiển động cơ nam châm vĩnh cửu ở Trung Quốc, Tập trung điều khiển truyền động nam châm vĩnh cửu động cơ đồng bộ, chúng tôi cung cấp một cách an toàn và đầy đủ nguồn năng lượng cho điện khí hóa phương tiện đi lại.
- [email protected]
- +86-170 9191 9800
- Phòng 123A, số 1000 đường Ziyue, quận Minhang, Thượng Hải, Trung Quốc
Bản quyền© Shanghai APT Power Technology Co., Ltd.All rights reserved