Giải thích về điều khiển mô-men xoắn: Hướng dẫn thực hành để lựa chọn bộ điều khiển động cơ BLDC
Hãy hình dung một chiếc xe máy điện đang giữ vị trí trên đoạn đường dốc khi chở một hành khách. Bộ điều khiển tốc độ giữ tốc độ mục tiêu ở mức thấp, tuy nhiên một cú giật ga nhỏ có thể biến việc phóng có kiểm soát thành một cú giật mạnh. Bây giờ hãy hình dung một robot giao hàng đang băng qua một ô cửa hơi hẹp. Nếu bộ điều khiển tiếp tục đẩy hết công suất, hộp số sẽ hấp thụ lực tác động. Cả hai tình huống đều được giải quyết bằng điều khiển mô-men xoắn, chế độ vận hành điều chỉnh lực quay mà động cơ tạo ra thay vì tốc độ hoặc vị trí của nó.
Bài viết này được viết cho các kỹ sư và nhóm dự án OEM đang đánh giá bộ điều khiển động cơ không chổi than cho xe máy điện, khung gầm robot, ATV điện, UTV và động cơ gắn ngoài. Chúng tôi sẽ giải thích điều khiển mô-men xoắn thực sự có ý nghĩa gì trong bộ truyền động BLDC hoặc PMSM, cách bộ điều khiển đạt được điều đó và thông số kỹ thuật nào xác định liệu mô-men xoắn có cảm thấy trơn tru và phản hồi trong hoạt động trong thế giới thực hay không.
Kiểm soát mô-men xoắn thực sự có nghĩa là gì
Điều khiển mô-men xoắn điều chỉnh dòng điện cung cấp cho động cơ sao cho mô-men xoắn trục tuân theo lệnh do người lái, người lái hoặc bộ điều khiển chuyển động đưa ra. Nó không giữ được tốc độ mục tiêu. Nó không giữ vị trí rôto. Động cơ chỉ đơn giản tạo ra bất kỳ tốc độ nào do mô-men xoắn tác dụng và tải gắn vào trục.
Một so sánh đơn giản sẽ giúp ích. Khi bạn đẩy một chiếc xe đẩy tay, cánh tay của bạn sẽ tác dụng lực và xe sẽ di chuyển với tốc độ bất kỳ mà lực đó tạo ra so với lực cản lăn và độ dốc. Cánh tay của bạn đang thực hiện kiểm soát mô-men xoắn. Thay vào đó, nếu bạn khóa tốc độ xe đẩy, đó sẽ là kiểm soát tốc độ.
| Chế độ điều khiển | Biến quy định | Nguồn lệnh điển hình | Các trường hợp sử dụng chính |
|---|---|---|---|
| Kiểm soát tốc độ | RPM động cơ | Van tiết lưu, chiết áp, điểm đặt CAN | Vận hành hành trình, băng tải, quạt, máy bơm |
| Kiểm soát vị trí | Góc rôto | Phản hồi của bộ mã hóa, xung bước hoặc hướng | Tay lái, van, khớp robot |
| Kiểm soát mô-men xoắn | Dòng điện động cơ và do đó mô-men xoắn | Đầu vào tương tự, lệnh mô-men xoắn CAN, bàn đạp | Lực kéo, lực căng, chuyển động có giới hạn lực |
Kiểm soát mô-men xoắn cũng là một chức năng bảo vệ. Một bộ điều khiển được lập trình để cung cấp không quá 15 Nm sẽ không tạo ra 20 Nm, ngay cả khi người lái xe yêu cầu. Bánh xe trượt trên sỏi rời, bộ truyền động bị chặn hoặc ổ trục bị kẹt một phần không còn chuyển trực tiếp thành ứng suất truyền động. Đây là lý do tại sao giới hạn mô-men xoắn thường được sử dụng như một chức năng an toàn trong các hệ thống chuyển động.
Bộ điều khiển không chổi than cung cấp mô-men xoắn được kiểm soát như thế nào
Trong động cơ DC không chổi than hoặc động cơ đồng bộ nam châm vĩnh cửu, mô-men xoắn tỉ lệ với dòng điện phần ứng trong trục cầu phương. Do đó, điều khiển mô-men xoắn là điều khiển dòng điện. Bộ điều khiển được thiết kế tốt sẽ đo dòng điện pha, so sánh thành phần tạo ra mô-men xoắn với lệnh mô-men xoắn và điều chỉnh mô hình chuyển đổi biến tần để giảm lỗi. Vòng dòng điện bên trong này là nơi điều khiển mô-men xoắn thực sự hoạt động.
Điều khiển theo định hướng trường và vòng lặp hiện tại
Điều khiển hướng trường, thường được gọi là FOC, biến đổi dòng điện ba pha đo được thành hai thành phần trong hệ quy chiếu quay: thành phần từ hóa trên trục d và thành phần tạo mô-men xoắn trên trục q. Bộ điều khiển ra lệnh cho dòng điện trục q khớp với mô-men xoắn yêu cầu và giữ dòng điện trục d gần bằng 0 đối với PMSM gắn trên bề mặt. Băng thông của vòng lặp hiện tại này quyết định tốc độ điều chỉnh mô-men xoắn diễn ra như thế nào. Vòng lặp được cập nhật ở tần số 10 đến 20 kHz phản ứng với những thay đổi về tải trong vài mili giây, đây là sự khác biệt giữa chuyển động thu thập thông tin ổn định và chuyển động giật cục ở tốc độ thấp. FOC là lý do trung tâm Công nghệ động cơ đồng bộ nam châm vĩnh cửu tiếp tục được cải tiến đối với các ứng dụng lực kéo: cùng một phần cứng mang lại mô-men xoắn mượt mà hơn, hiệu suất cao hơn và khả năng phanh tái tạo chỉ thông qua thay đổi phần mềm.
Phản hồi cảm biến và hoạt động không cảm biến
Chất lượng điều khiển mômen phụ thuộc nhiều vào phản hồi vị trí rôto. Cảm biến Hall cung cấp độ phân giải thô, 60 độ, đủ để chuyển mạch hình thang nhưng không đủ cho mô-men xoắn trơn tru ở tốc độ thấp. Bộ mã hóa và bộ phân giải cung cấp góc rô-to liên tục, cho phép FOC giữ mô-men xoắn chính xác ngay cả khi gần dừng. Các thuật toán không cảm biến ước tính vị trí rôto từ EMF phía sau, giúp loại bỏ chi phí cảm biến nhưng không thể duy trì mô-men xoắn tối đa ở tốc độ bằng 0 khi không tồn tại EMF phía sau. Nhiều bộ truyền động sản xuất sử dụng chiến lược kết hợp: khởi động dựa trên cảm biến và chạy không có cảm biến trên tốc độ vài trăm vòng/phút.
Cảm biến dòng pha cũng quan trọng không kém. Điện trở shunt phía thấp không tốn kém nhưng nhạy cảm với tiếng ồn; cảm biến pha tích hợp có giá cao hơn và mang lại phép đo sạch hơn ở dòng điện thấp. Tần số lấy mẫu và quá trình lọc tín hiệu hiện tại thiết lập gợn sóng mô-men xoắn thực tế nhìn thấy trên trục, do đó, số liệu mô-men xoắn trong biểu dữ liệu phải được đọc cùng với kiến trúc cảm biến được sử dụng trong bộ điều khiển.
Tại sao kiểm soát mô-men xoắn lại quan trọng trong các ứng dụng thực tế
Kiểm soát mô-men xoắn thay đổi hành vi có thể đo lường được trong mọi danh mục ứng dụng chính trong di động điện và robot.
- Xe máy điện. Kiểm soát khởi hành trên các sườn dốc, chống trượt bánh xe trên đường nhựa ướt và phanh tái tạo áp dụng mô-men xoắn âm trên một đoạn đường dốc trơn tru. Nếu không có giới hạn mô-men xoắn, động cơ có thể hoạt động mạnh khi người lái vặn ga.
- Khung gầm robot. Giới hạn mô-men xoắn bảo vệ bánh răng và động cơ khi va chạm. Khi một robot di động tự động lái vào một vật cản bất ngờ, bộ điều khiển sẽ chặn dòng điện thay vì cấp toàn bộ năng lượng vào hệ thống truyền động.
- ATV điện và UTV. Bò ở tốc độ thấp trên địa hình không bằng phẳng đòi hỏi đầu ra mô-men xoắn thấp chính xác. Hệ thống kiểm soát tốc độ có xu hướng tăng đột biến khi bánh xe mất lực kéo và lấy lại lực kéo.
- Động cơ điện phía ngoài. Lực đẩy không đổi so với dòng điện và gió yêu cầu bộ điều khiển phản ứng với những thay đổi của tải nhanh hơn vòng lặp tốc độ.
các thích ứng đa kịch bản của các sản phẩm truyền động động cơ phản ánh chính xác nhu cầu này: một nền tảng bộ điều khiển phải xử lý một loạt các lệnh mô-men xoắn, từ bánh xe robot nhỏ đến đường truyền động ATV lớn.
Thông số kỹ thuật chính xác định chất lượng mô-men xoắn
Khi tìm nguồn cung cấp bộ điều khiển cho ứng dụng nhạy cảm với mô-men xoắn, định mức dòng điện liên tục và dòng điện cực đại chỉ là điểm khởi đầu. Các thông số kỹ thuật sau đây có ảnh hưởng lớn đến hoạt động của mô-men xoắn.
- Tốc độ cập nhật vòng lặp hiện tại. Tốc độ cập nhật cao hơn, thường là 10 đến 20 kHz, rút ngắn độ trễ giữa thay đổi lệnh mô-men xoắn và thay đổi mô-men xoắn thực tế trên trục.
- Tần sốPWM. Tần số chuyển mạch cao hơn làm giảm độ gợn dòng điện và tiếng ồn nhưng lại làm tăng tổn thất chuyển mạch. Bộ điều khiển hướng tới hoạt động yên tĩnh chọn tần số cân bằng cả hai.
- Độ phân giải cảm biến hiện tại và tiếng ồn. các smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Mô-men xoắn gợn sóng. Độ gợn sóng mô-men xoắn thấp giúp chuyển động quay trơn tru ở tốc độ thấp, điều này rất quan trọng đối với các khớp và cánh quạt của robot.
- Khả năng quá tải. Đỉnh mô-men xoắn nhất thời khi khởi hành ngang dốc và xử lý chướng ngại vật thường vượt quá định mức liên tục. Kiểm tra đường cong quá tải so với chu kỳ làm việc thực tế.
- cácrmal behaviour. Mô-men xoắn duy trì được thiết lập bởi thiết kế nhiệt của bộ điều khiển. Bộ điều khiển điều tiết sớm sẽ âm thầm giảm mô-men xoắn sẵn có trong quá trình vận hành kéo dài.
Chất lượng thành phần quan trọng hơn những con số. Một bộ truyền động được điều khiển bằng mô-men xoắn sẽ chuyển dòng điện pha hàng trăm lần mỗi giây và bất kỳ điện trở gián đoạn nào trong các đầu nối hoặc mối hàn đều xuất hiện dưới dạng nhiễu đo dòng điện và trở thành tiếng kêu mô-men xoắn. Đây là lý do tại sao chất lượng vật liệu của phần cứng là một thông số kỹ thuật hợp pháp chứ không chỉ là một tuyên bố tiếp thị.
Cũng cần xác minh số liệu gợn sóng mô-men xoắn trong bảng dữ liệu với động cơ thực tế trong quá trình thử nghiệm nguyên mẫu. Các nhà sản xuất đo gợn sóng mô-men xoắn trong các điều kiện được kiểm soát có thể không phù hợp với khung sản xuất, độ tự cảm cuộn dây cụ thể hoặc tần số xung mà dự án dự định sử dụng. Một bài kiểm tra băng ghế ngắn ghi lại mô-men xoắn ở một số điểm tốc độ sẽ tiết lộ hầu hết các vấn đề mà sau này trở thành khiếu nại tại hiện trường.
Kết hợp bộ điều khiển với động cơ và chu trình làm việc
Hiệu suất điều khiển mô-men xoắn là một thuộc tính hệ thống, không phải là thuộc tính riêng biệt của bộ điều khiển. Vòng dòng điện được điều chỉnh theo điện cảm và điện trở cuộn dây động cơ. Kết nối cùng một bộ điều khiển với một động cơ có các thông số khác nhau và phản ứng mô-men xoắn có thể trở nên dao động hoặc chậm chạp. Đây là lý do tại sao việc ghép nối bộ điều khiển và động cơ như một phần của thiết kế hệ thống lại quan trọng hơn việc chỉ chọn từng thành phần.
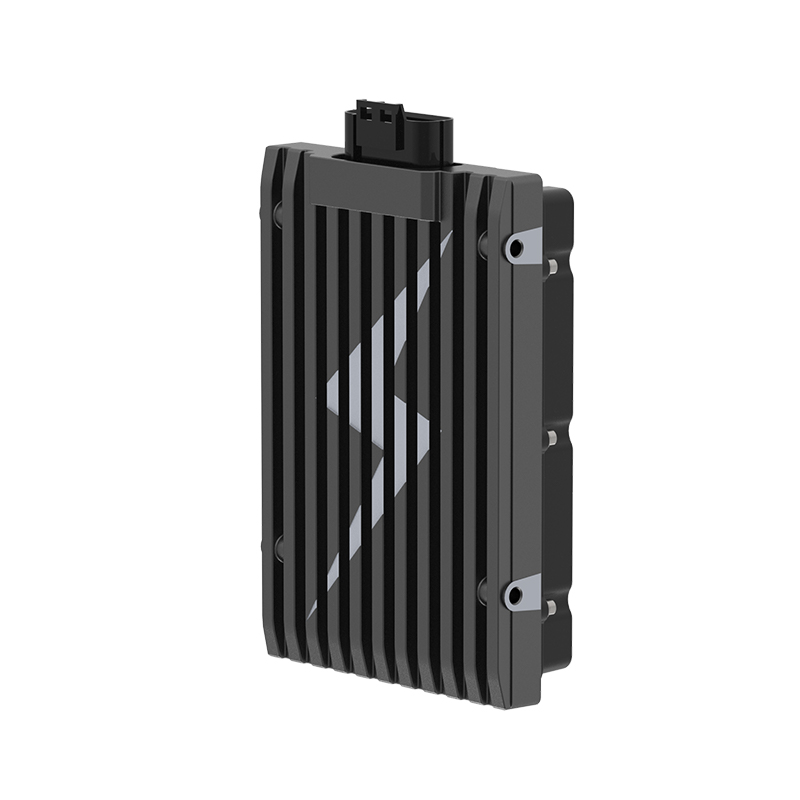
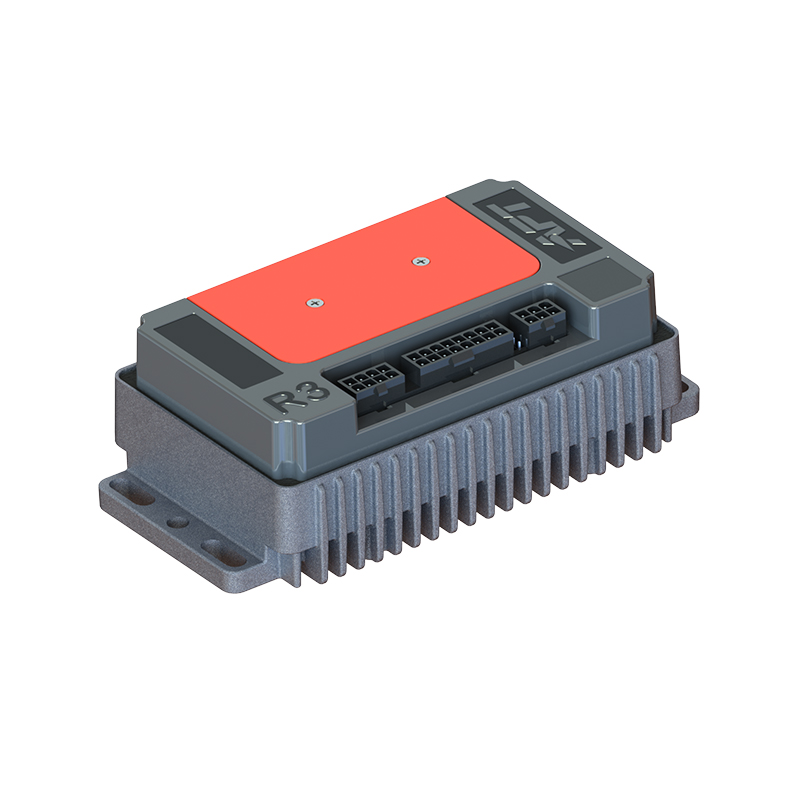
Đối với các ứng dụng cần đáp ứng mô-men xoắn nhanh, Bộ điều khiển động cơ DC không chổi than phản ứng nhanh R5-2215 được thiết kế để giảm thiểu độ trễ giữa lệnh mô-men xoắn và mô-men xoắn trục cơ khí. Đối với các nền tảng nhạy cảm về hiệu quả như xe máy điện đô thị, Bộ điều khiển động cơ DC không chổi than hiệu suất cao A4-2313 giữ mô-men xoắn chính xác đồng thời giảm tổn thất điện. Đối với các kiến trúc điện áp cao, công suất cao có nhu cầu mô-men xoắn động, Bộ điều khiển động cơ hiệu suất cao dòng T bao phủ phạm vi rộng hơn mà ATV, UTV và các nền tảng robot lớn hơn thường yêu cầu.
 Nhà cung cấp, nhà máy bộ điều khiển động cơ hiệu suất cao dòng T APT - T300 T400 T500 T720 T1000 T1400 T1800 Nhà máy sản xuất bộ điều khiển động cơ đồng bộ nam châm vĩnh cửu, Bộ điều khiển động cơ hiệu suất cao dòng T... Xem sản phẩm →
 Nhà cung cấp, nhà máy điều khiển động cơ DC không chổi than hiệu suất cao A4 - Thượng Hải A APT là nhà cung cấp bộ điều khiển động cơ DC không chổi than hiệu suất cao A4 và Nhà máy sản xuất bộ điều khiển động cơ DC không chổi than hiệu suất cao A4 ... Xem sản phẩm →
 Nhà cung cấp, nhà máy điều khiển động cơ DC không chổi than phản ứng nhanh R5 - APT Thượng Hải APT là R5 Nhà cung cấp bộ điều khiển động cơ DC không chổi than phản ứng nhanh và Bán buôn Nhà máy sản xuất bộ điều khiển động cơ DC không chổi than R5 phản ứng nhanh ở C... Xem sản phẩm →
Phần mềm đóng vai trò trung tâm ở đây. Việc định hình đường dốc mô-men xoắn, điều chỉnh vòng lặp dòng điện và hành vi lỗi được định cấu hình trong phần sụn, do đó, phần cứng tương tự có thể được điều chỉnh cho xe đạp điện chở hàng, xe lăn hoặc phương tiện lái xe trên biển. Việc chuyển quản lý mô-men xoắn sang phần mềm là một trong những chủ đề của bài viết chi tiết về vai trò của phần mềm trong bộ điều khiển động cơ hiện đại .
Kết luận
Kiểm soát mô-men xoắn không phải là một thành phần hoặc thuật toán đơn lẻ. Nó chạy qua chuỗi cảm biến hiện tại, phản hồi vị trí rôto, phần sụn vòng lặp hiện tại, giai đoạn biến tần và chất lượng đầu nối vật lý. Đối với các OEM chế tạo xe điện và máy di động, khả năng điều chỉnh mô-men xoắn trơn tru sẽ xác định xem sản phẩm có cảm thấy dễ đoán và tinh tế dưới tải thực hay không. Đánh giá băng thông vòng lặp hiện tại, gợn sóng mô-men xoắn, trạng thái quá tải và khả năng cấu hình phần mềm trong giai đoạn lựa chọn bộ điều khiển là cách trực tiếp nhất để tránh việc tái thiết kế khả năng lái xe sau này trong dự án.
SAU:Giải thích về lực điện động trở lại: EMF định hình thiết kế bộ điều khiển động cơ như thế nào
Quan tâm đến việc hợp tác hoặc có thắc mắc?
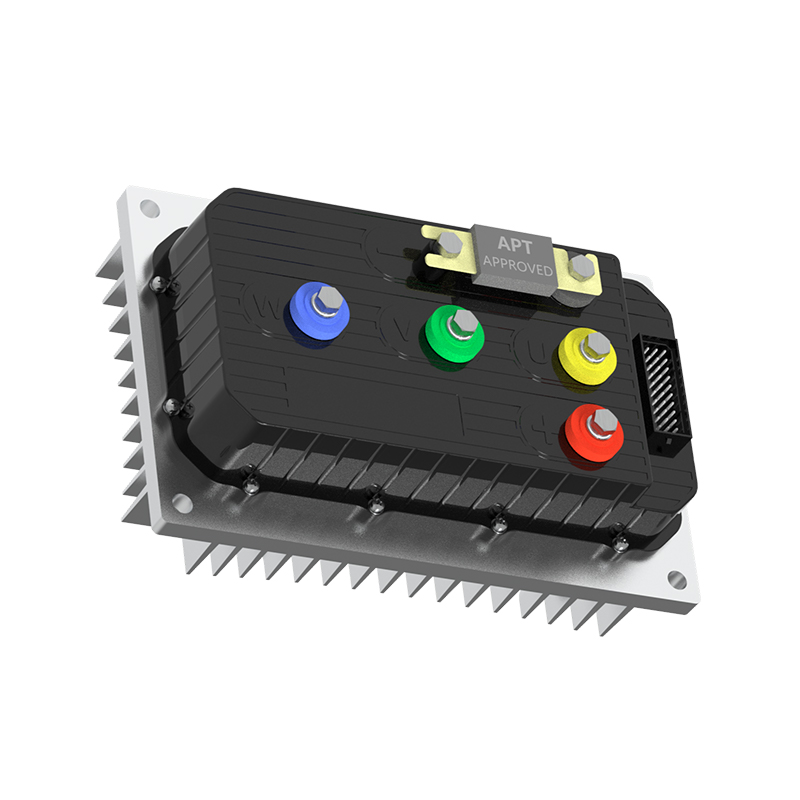
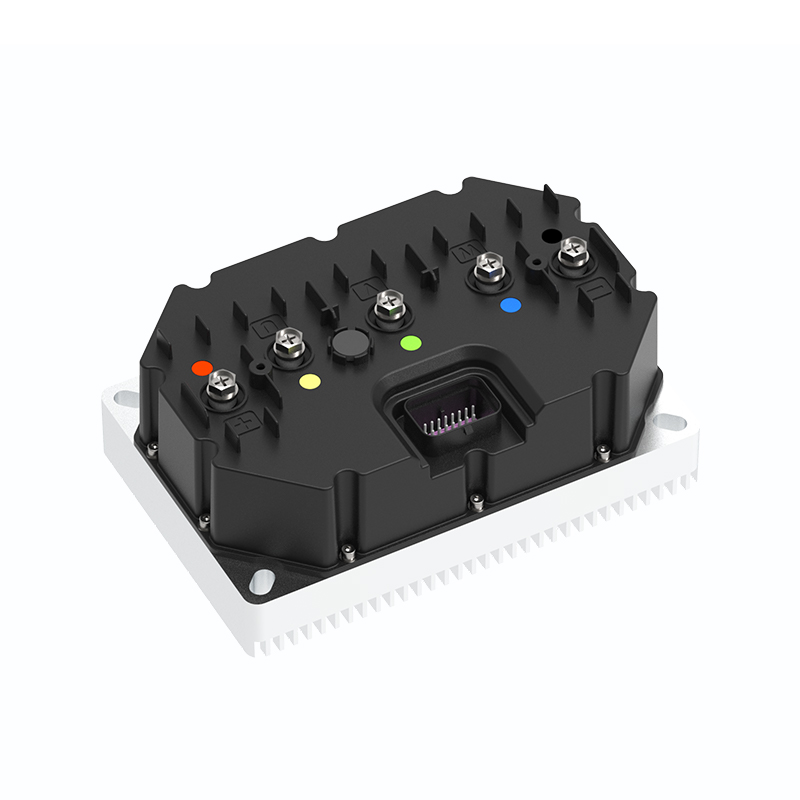
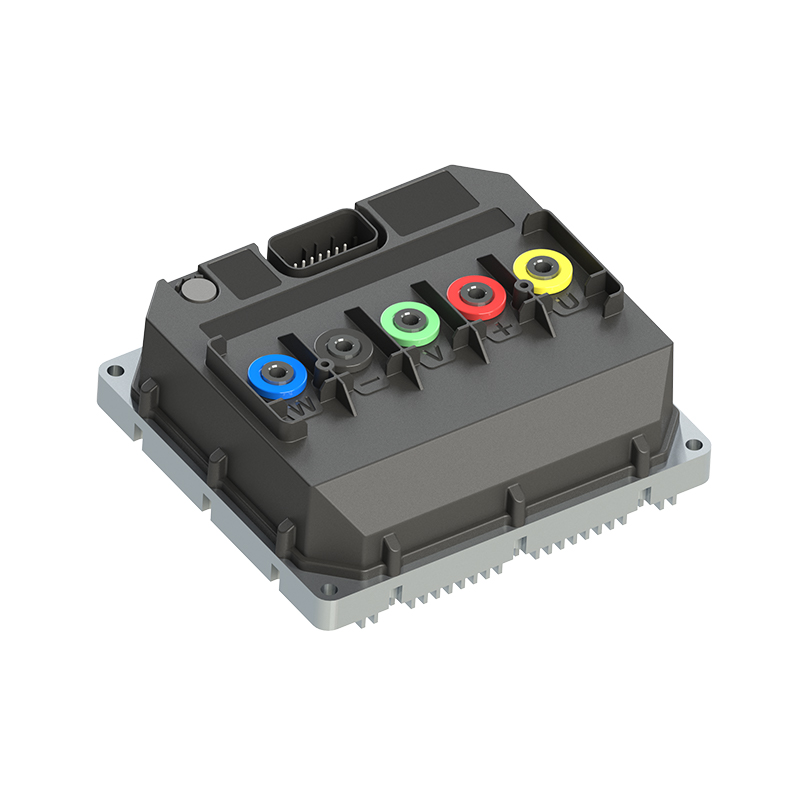
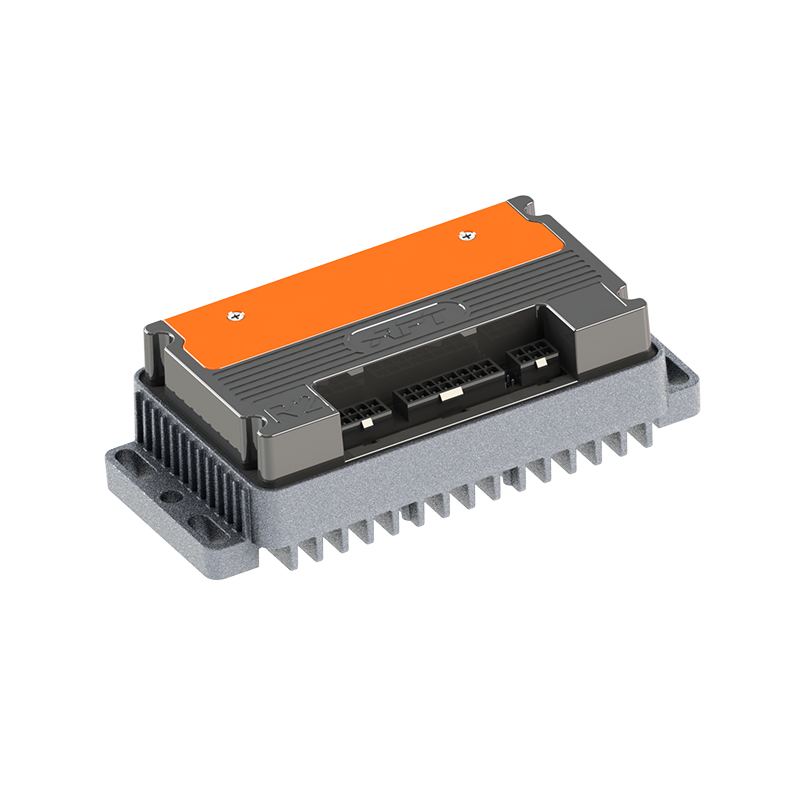
Như Các nhà sản xuất bộ điều khiển động cơ đồng bộ nam châm vĩnh cửu tùy chỉnh và Nhà cung cấp bộ điều khiển động cơ nam châm vĩnh cửu ở Trung Quốc, Tập trung điều khiển truyền động nam châm vĩnh cửu động cơ đồng bộ, chúng tôi cung cấp một cách an toàn và đầy đủ nguồn năng lượng cho điện khí hóa phương tiện đi lại.
- [email protected]
- +86-170 9191 9800
- Phòng 123A, số 1000 đường Ziyue, quận Minhang, Thượng Hải, Trung Quốc
Bản quyền© Shanghai APT Power Technology Co., Ltd.All rights reserved