Bộ điều khiển tốc độ điện tử hoạt động như thế nào? Bên trong chuỗi tín hiệu của ESC
Bộ pin 48 V cung cấp một điện áp DC cố định. Động cơ trên xe máy điện vẫn phải giữ tốc độ khoảng 3.200 vòng/phút trên đường bằng phẳng, giảm xuống khoảng 280 vòng/phút trên đường 12% và lùi theo yêu cầu. Một cái gì đó giữa pin và cuộn dây phải quyết định cường độ dòng điện chạy qua, theo hướng nào và trong bao lâu.
Thiết bị đó chính là bộ điều khiển tốc độ điện tử. Nó hoạt động bằng cách chuyển đổi DC cố định của pin thành đầu ra ba pha và chuyển đổi đầu ra đó hàng nghìn lần mỗi giây. Điện áp trung bình mà động cơ nhìn thấy tăng và giảm theo chu kỳ hoạt động, và độ tự cảm của chính động cơ sẽ biến những xung nhanh đó thành dòng điện trơn tru. Mô-men xoắn theo dòng điện và tốc độ ổn định khi mô-men xoắn động cơ gặp mô-men xoắn tải. Mọi thứ khác bên trong ESC tồn tại để thực hiện điều đó một cách an toàn và lặp lại.
Làm thế nào DC trở thành vòng quay ba pha
Động cơ không chổi than sẽ không chạy bằng nguồn DC áp vào hai cực. Stator của nó mang ba cuộn dây pha và rôto của nó mang nam châm vĩnh cửu, do đó dòng điện phải di chuyển qua các pha theo trình tự để giữ cho từ trường stato kéo rôto về phía trước thay vì giữ nó cố định.
Chuyển mạch: đi trước rôto
Chuyển mạch là hành động chọn cặp pha nào được cấp năng lượng. Trong chuyển mạch sáu bước, mỗi vòng quay điện được chia thành sáu trạng thái và bộ điều khiển bật một công tắc phía cao và một công tắc phía thấp cho mỗi trạng thái, tạo ra một trường chuyển tiếp từng bước 60 độ điện. Nếu chuyển mạch trễ hơn rôto, mô-men xoắn sẽ giảm và dòng điện tăng lên. Nếu nó dẫn quá xa, dòng điện tăng thêm sẽ trở thành nhiệt thay vì mô-men xoắn.
Phản hồi vị trí có cảm biến và không cảm biến
Ba cảm biến Hall báo cáo vị trí rô-to tuyệt đối, điều này quan trọng đối với khung rô-bốt phải khởi động từ trạng thái dừng dưới tải đầy. Thay vào đó, các sơ đồ không cảm biến đọc EMF ngược được tạo ra trong pha không được cấp điện và ước tính vị trí từ điểm giao nhau bằng 0 của nó. Việc đó sẽ loại bỏ ba dây và một đầu nối khỏi bộ dây điện, nhưng ước tính trở nên không đáng tin cậy khi dưới khoảng 5 đến 10 phần trăm tốc độ định mức. Điều khiển hướng trường còn tiến xa hơn nữa, biến dòng điện pha đo được thành khung tham chiếu quay và điều chỉnh trực tiếp bộ phận tạo mô-men xoắn.
Chuỗi tín hiệu từ đầu vào bướm ga đến truyền động cổng
Giữa đầu vào bướm ga và các cực động cơ có bốn khối chức năng. Mỗi cái đều có chế độ lỗi riêng và giới hạn riêng về hiệu suất hệ thống.
Vi điều khiển và vòng điều khiển
Bộ vi điều khiển lấy mẫu dòng điện pha, điện áp bus, vị trí bướm ga và vị trí rôto, thường là 8.000 đến 20.000 lần mỗi giây khi triển khai theo định hướng trường. Trước tiên, nó chạy vòng lặp dòng điện nhanh, quấn vòng vòng mô-men xoắn hoặc tốc độ chậm hơn xung quanh nó và chuyển đổi kết quả thành ba giá trị chu kỳ nhiệm vụ. Ánh xạ ga, giới hạn dòng điện, cường độ phanh tái tạo và ngưỡng lỗi đều nằm trong lớp này.
Trình điều khiển cổng và cầu MOSFET
Trình điều khiển cổng chuyển logic điện áp thấp thành xung điện áp 10 đến 15 V mà MOSFET nguồn cần và nó ngăn cả hai công tắc ở một chân tiến hành cùng một lúc. Thời gian chết, khoảng thời gian trống có chủ ý giữa việc tắt phía cao và bật phía thấp, thường là 0,3 đến 1 micro giây. Dòng điện quá ngắn và chạy qua sẽ phá hủy cây cầu; mô-men xoắn và hiệu suất quá dài và tốc độ thấp đều bị ảnh hưởng.
Sáu MOSFET tạo thành cầu ba pha, trong đó tổn thất dẫn điện tăng theo điện trở và bình phương dòng điện, trong khi thang đo tổn thất chuyển đổi theo tần số chuyển mạch, điện áp bus và điện tích cổng. Các thiết bị song song làm giảm điện trở, nhưng chỉ khi các vòng cổng khớp với nhau. Nếu không, một thiết bị mang nhiều dòng điện hơn các thiết bị lân cận và bị hỏng trước tiên.
Cảm biến và bảo vệ hiện tại
Điện trở song song hoặc cảm biến hiệu ứng Hall đo dòng điện pha để vòng điều khiển có thứ gì đó thực tế cần điều chỉnh và các tín hiệu tương tự cung cấp khả năng bảo vệ quá dòng, quá áp và quá nhiệt. Bộ điều khiển hoạt động tốt sẽ điều chỉnh dòng điện dần dần khi nhiệt độ tăng thay vì cắt động cơ giữa chừng.
Chu kỳ nhiệm vụ,PWM và những con số quan trọng
Kiểm soát tốc độ là kiểm soát chu kỳ nhiệm vụ. Nếu bus ở mức 48 V và chu kỳ hoạt động là 50 phần trăm, thì động cơ sẽ thấy trung bình là 24 V. Tần số chuyển mạch được chọn đủ cao để giữ gợn sóng dòng điện bên trong một dải thực tế và đủ thấp để duy trì khả năng quản lý tổn thất chuyển mạch. Trên ổ đĩa 48 V có độ tự cảm pha vài trăm microhenries, 16 kHz đến 20 kHz thường giữ độ gợn ở mức gần 10 đến 20 phần trăm dòng điện định mức.
| tham số | Nó ảnh hưởng gì | Phạm vi thực tế |
|---|---|---|
| Tần số chuyển mạch xung | Hiện tại gợn sóng, tiếng ồn có thể nghe được, mất chuyển mạch | 16 đến 20 kHz |
| Kiểm soát tốc độ vòng lặp | Phản ứng mô-men xoắn, biên độ ổn định | 8 đến 20 kHz |
| Dòng pha liên tục | Mô-men xoắn hành trình, hệ thống sưởi ở trạng thái ổn định | 60 đến 80 phần trăm đánh giá cao nhất |
| Dòng điện cực đại, 10 giây | Gia tốc và mô-men xoắn dừng | 1,5 đến 2 lần liên tục |
| Khoảng không điện áp xe buýt | Phanh tái sinh, đổ tải | 1,25 đến 1,5 lần xe buýt danh nghĩa |
| Thời gian chết | Rủi ro bắn xuyên qua hiệu quả ở tốc độ thấp | 0,3 đến 1 micro giây |
| Điện trở cổng | Tốc độ chuyển mạch, đổ chuông, EMI | 2 đến 10 ôm |
Đọc bảng dưới dạng một tập hợp các sự đánh đổi chứ không phải là một thông số kỹ thuật. Việc tăng tần số chuyển mạch sẽ làm giảm gợn sóng và làm êm ổ đĩa, nhưng nó cũng làm tăng tổn thất chuyển mạch và nhiệt. Việc kéo dài thời gian chết sẽ bảo vệ cầu nối, tuy nhiên nó làm biến dạng điện áp đầu ra ở chu kỳ hoạt động thấp, biểu hiện là khởi động thô và gia nhiệt ở tốc độ cực thấp.
Ghép bộ điều khiển với động cơ mà không cần phỏng đoán
Lỗi định cỡ phổ biến nhất là chọn bộ điều khiển theo công suất nhãn của động cơ. Động cơ được đánh giá bằng công suất cơ học; bộ điều khiển bị giới hạn bởi dòng điện pha và nhiệt độ điểm nối. Một động cơ 1 kW có thể kéo dòng điện pha 40 A ở 48 V khi khởi động khó khăn từ trạng thái nghỉ, mặc dù dòng điện hành trình của nó gần bằng 12 A. Kích thước khi khởi động, không phải hành trình và kiểm tra ba số cùng nhau:
- Dòng pha liên tục ở nhiệt độ môi trường dự kiến, không phải ở 25 C.
- Dải điện áp bus có khoảng trống cho khả năng tăng đột biến của phanh tái tạo.
- Đường dẫn nhiệt: diện tích tản nhiệt, luồng không khí và thời gian duy trì dòng điện cực đại.
Các bảng ghép nối đã xuất bản loại bỏ hầu hết các phỏng đoán đó, vì chúng cho biết tổ hợp bộ điều khiển và động cơ nào đã được đặc trưng cho dòng điện, điện áp và cách lắp đặt.
 Sơ đồ ghép nối động cơ và bộ điều khiển APT Lời khuyên ghép nối B2B để kết hợp bộ điều khiển APT và động cơ về công suất, mô-men xoắn, tốc độ và hiệu suất, cùng với các cân nhắc về giao thức dành cho xe điện. Xem sản phẩm →
Phần sụn, giao thức và điều chỉnh
Hai bộ điều khiển có các tầng công suất giống nhau có thể hoạt động rất khác nhau. Giao thức đầu vào là điểm khác biệt đầu tiên: đầu vào analog và analog đơn giản và có độ trễ thấp, UART phù hợp với việc điều chỉnh tham số và đo từ xa, còn CAN bus phù hợp với các phương tiện mà bộ điều khiển, hệ thống quản lý pin và bộ điều khiển phương tiện cần chia sẻ trạng thái.
Sự khác biệt thứ hai là phần sụn. Đường cong ga, đường dốc hiện tại, cấu hình phanh tái tạo, trường suy yếu ở tốc độ tối đa và hành vi khắc phục lỗi đều là những quyết định của phần mềm và vai trò của phần mềm trong bộ điều khiển động cơ hiện đại đã phát triển để phù hợp với giai đoạn công suất. Yêu cầu đặt tham số trước khi bạn cam kết với một nền tảng, không phải sau khi nguyên mẫu đầu tiên dừng lại trên một ngọn đồi.
Giới hạn thực tế nhiệt và độ tin cậy
Xếp hạng hiện tại của bảng dữ liệu thường giả định môi trường xung quanh là 25 C và vỏ MOSFET được giữ ở mức gần 80 C. Bên trong vỏ bọc kín vào một buổi chiều mùa hè, cả hai điều kiện đều không đúng. Tổn hao dẫn điện tăng theo nhiệt độ vì điện trở tăng, dẫn đến tổn hao lại tăng; không giảm tải, vòng lặp đó sẽ biến mất. Mức giảm thực tế đối với bộ điều khiển được làm mát thụ động thường thấp hơn dòng điện tiêu đề từ 30 đến 40%. Các tụ điện xứng đáng được quan tâm như nhau, vì định mức dòng điện gợn và tuổi thọ định mức ở 105 C đặt ra khoảng thời gian sử dụng thực chứ không phải số bộ phận MOSFET.
Đối với các ứng dụng không thể chịu được những chuyến đi phiền toái, độ ổn định về nhiệt độ và tải trọng quan trọng hơn con số cao nhất trên trang đầu tiên.
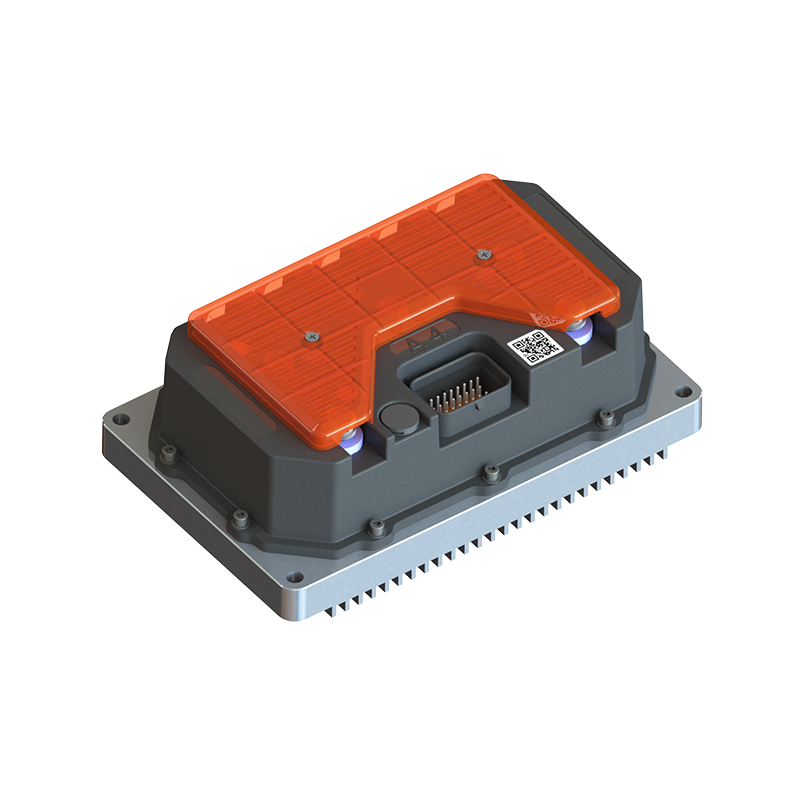
Bộ điều khiển động cơ DC không chổi than có độ ổn định cao APT A8 Bộ điều khiển động cơ DC không chổi than có độ ổn định cao đặc trưng với FOC, CAN, Bluetooth và công suất đỉnh 30 kW dành cho máy bay không người lái, robot và xe điện nhẹ. Xem sản phẩm → Những điều cần kiểm tra trước khi mua
- Dòng pha ở điều kiện xấu nhất: khởi động đầy tải, cấp tối đa, môi trường xung quanh cao nhất.
- Cửa sổ điện áp bus, bao gồm cả mức tăng vọt tái tạo mà pin của bạn thực sự sẽ nhìn thấy.
- Giao diện điều khiển: xe đã nói được CAN hay chưa, hay điều khiển từ xa sẽ thực hiện công việc đó?
- Thiết kế tản nhiệt: diện tích tản nhiệt, đường dẫn khí và hướng lắp đặt.
- Bảo vệ và báo cáo: quá dòng, quá điện áp, quá nhiệt và liệu các lỗi có được ghi lại hay chỉ báo hiệu.
- Hỗ trợ: tài liệu tham số, đường dẫn cập nhật chương trình cơ sở và liệu nhà cung cấp có mô tả đặc điểm động cơ của bạn bằng bộ điều khiển của họ hay không.
Các nhà cung cấp xuất bản một phạm vi điều khiển đặc trưng và hướng dẫn phù hợp giúp việc xác minh điểm cuối cùng đó dễ dàng hơn nhiều trước khi cam kết sử dụng công cụ.
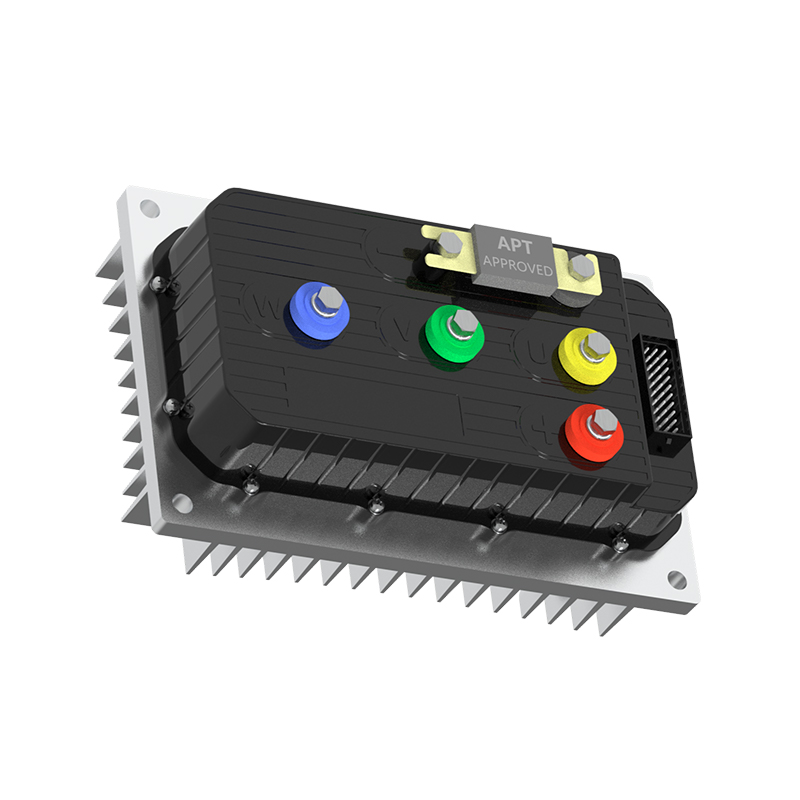
Bộ điều khiển động cơ DC không chổi than phản ứng nhanh APT R5 Bộ điều khiển DC/PMSM không chổi than phản ứng nhanh đặc trưng với công suất định mức 5 kW, công suất đỉnh 12 kW, CAN và FOC dành cho robot, tự động hóa và xe điện mini. Xem sản phẩm → Phiên bản ngắn
- ESC chuyển đổi DC cố định thành đầu ra ba pha chuyển mạch và chu kỳ nhiệm vụ sẽ đặt điện áp trung bình và do đó đặt tốc độ.
- Chuyển mạch giữ cho trường stato ở phía trước rôto; Cảm biến Hall xử lý tốc độ thấp, ước tính EMF ngược xử lý hành trình.
- Mỗi bộ vi điều khiển, bộ điều khiển cổng, cầu MOSFET và cảm biến dòng điện đều áp đặt giới hạn riêng của chúng lên hệ thống.
- Kích thước theo dòng pha ở điều kiện xấu nhất, sau đó giảm dần theo nhiệt độ môi trường mà sản phẩm sẽ thực sự nhìn thấy.
- Hoạt động của ổ đĩa hình dạng truy cập chương trình cơ sở và tham số nhiều hơn nhiều so với số bộ phận của công tắc.
SAU:Giải thích về sự suy yếu của trường: Cách bộ điều khiển động cơ đẩy tốc độ vượt quá mức đánh giá cơ bản
Quan tâm đến việc hợp tác hoặc có thắc mắc?
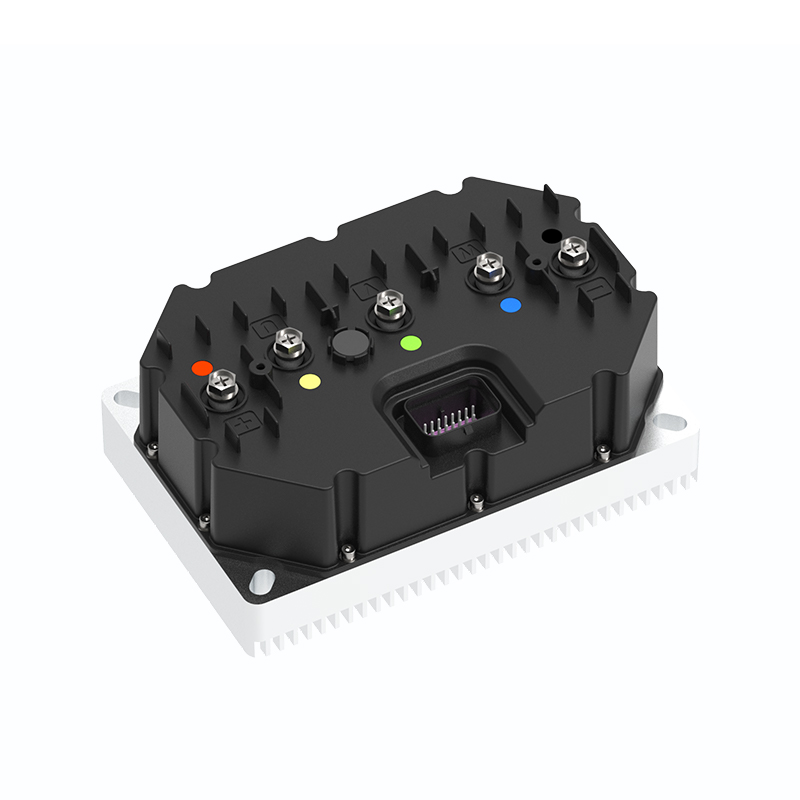
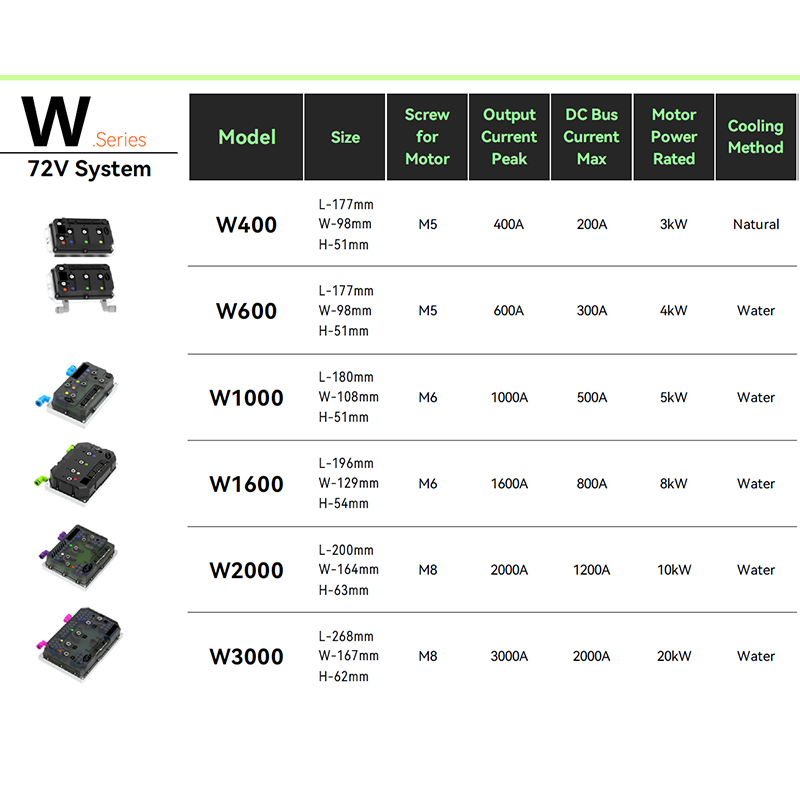
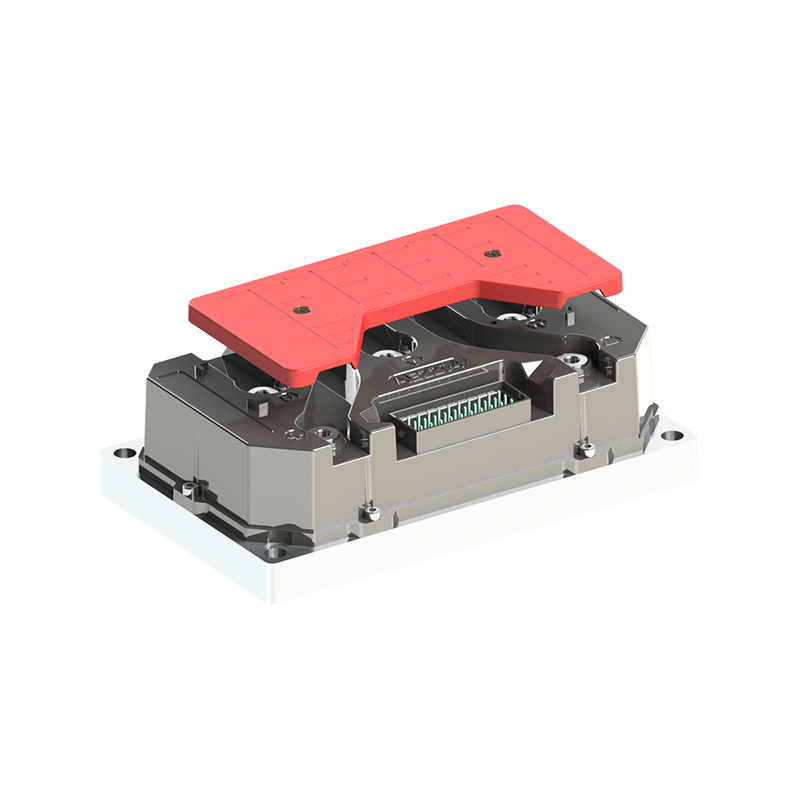
Như Các nhà sản xuất bộ điều khiển động cơ đồng bộ nam châm vĩnh cửu tùy chỉnh và Nhà cung cấp bộ điều khiển động cơ nam châm vĩnh cửu ở Trung Quốc, Tập trung điều khiển truyền động nam châm vĩnh cửu động cơ đồng bộ, chúng tôi cung cấp một cách an toàn và đầy đủ nguồn năng lượng cho điện khí hóa phương tiện đi lại.
- [email protected]
- +86-170 9191 9800
- Phòng 123A, số 1000 đường Ziyue, quận Minhang, Thượng Hải, Trung Quốc
Bản quyền© Shanghai APT Power Technology Co., Ltd.All rights reserved