Lựa chọn bộ mã hóa động cơ cho ổ đĩa BLDC: Độ phân giải, giao diện và độ vừa vặn
Hai nguyên mẫu mô tô điện đã đến cùng một băng thử nghiệm với cùng một động cơ trung tâm 10 inch, cùng một phần mềm điều khiển và cùng một bộ pin. Một người rón rén tiến về phía trước với tốc độ đi bộ bằng một lực kéo mượt mà, có thể kiểm soát được. Chiếc còn lại dao động ở tốc độ dưới 3 km/h và lên dây cót pha sau 20 phút bắt đầu lên dốc. Các bộ phận cơ khí giống hệt nhau; đường dẫn phản hồi thì không. Một động cơ mang bộ mã hóa gia tăng 1.024 PPR, động cơ còn lại là bộ ba cảm biến Hall và bảng phần sụn ước tính vị trí rôto giữa các bước chuyển mạch.
Bài học rất dễ trình bày và dễ quên trong quá trình mua sắm: trên bộ truyền động đồng bộ DC không chổi than hoặc nam châm vĩnh cửu, bộ mã hóa động cơ quyết định mức độ chính xác và độ tin cậy của bộ điều khiển có thể biết rôto ở đâu. Độ phân giải, giao diện đầu ra, lắp đặt cơ học và môi trường vận hành đều cung cấp một con số - chất lượng của thông tin vị trí đạt đến vòng điều khiển. Hãy coi bộ mã hóa như một phụ kiện và bạn trả tiền cho nó bằng gợn sóng mô-men xoắn, các bài viết đầu tiên bị từ chối hoặc trả về trường.
Bộ mã hóa động cơ làm gì bên trong bộ truyền động vòng kín
Bộ mã hóa chuyển đổi chuyển động cơ học thành tín hiệu điện mà ổ đĩa có thể đếm, đồng hồ hoặc giải mã. Trong ổ đĩa không chổi than ba pha, bộ điều khiển cần góc điện của rôto để quyết định thời điểm chuyển đổi từng MOSFET. Cảm biến Hall cung cấp sáu trạng thái riêng biệt trên mỗi vòng quay điện: đủ để chuyển mạch sáu bước, quá thô để có mô-men xoắn tốc độ thấp mượt mà. Bộ mã hóa thêm vị trí liên tục — loại tăng dần phát ra xung cầu phương A/B với xung chỉ số tùy chọn, trong khi loại tuyệt đối báo cáo giá trị vị trí được mã hóa khi cấp nguồn vào thời điểm đó.
Sự khác biệt đó định hình nên toàn bộ chiếc máy chứ không chỉ riêng cảm biến. Với phản hồi tăng dần, bộ điều khiển phải thực hiện di chuyển dẫn đường sau mỗi chu kỳ nguồn để thiết lập tham chiếu bằng 0. Với phản hồi tuyệt đối, máy biết nó ở đâu ngay lập tức, điều này quan trọng đối với khung robot phải tiếp tục lộ trình mà không chạy tham chiếu và đối với trục lái hoặc trục truyền động trong đó chuyển động bất ngờ khi khởi động là vấn đề an toàn. Phần lớn nội suy, lọc và phát hiện lỗi vốn từng có trong phần cứng chuyên dụng giờ đây nằm trong phần sụn, đó là lý do tại sao vai trò của phần mềm trong điều khiển động cơ hiện đại ngày càng mở rộng.
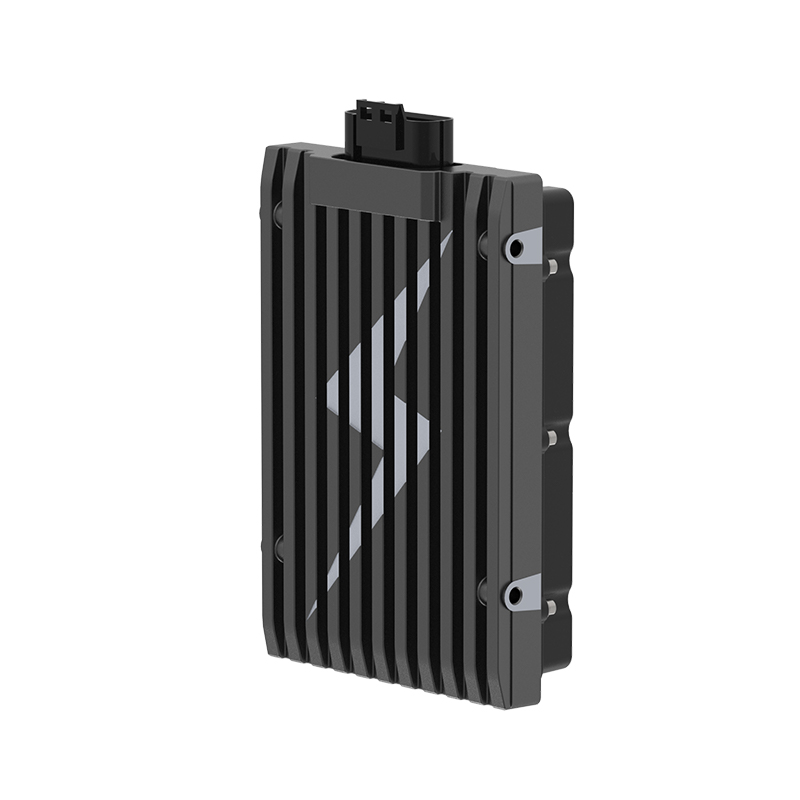
 Bộ điều khiển động cơ DC không chổi than siêu yên A6 2422 Đối với các hệ thống cân nhắc phản hồi gia tăng và phản hồi tuyệt đối, bộ điều khiển này hỗ trợ đầu vào bộ mã hóa Hall hoặc bộ mã hóa từ tính và điều khiển vectơ FOC. Xem sản phẩm →
Tăng dần hoặc tuyệt đối: khớp bộ mã hóa với hành vi khởi động
Bắt đầu bằng một câu hỏi: điều gì xảy ra trong 200 mili giây đầu tiên sau khi phím được bật? Nếu máy có thể chịu được chuyển động tham chiếu chậm thì bộ mã hóa gia tăng sẽ rẻ hơn và tích hợp đơn giản hơn. Nếu không thể, phản hồi tuyệt đối là câu trả lời trung thực và chi phí tăng thêm sẽ nằm trong ngân sách ngay từ đầu thay vì thiết kế lại sáu tháng sau đó.
| Loại phản hồi | Tín hiệu đầu ra | Phù hợp điển hình | Rủi ro chính |
|---|---|---|---|
| Bộ cảm biến Hall | Ba trạng thái kỹ thuật số cho mỗi chu kỳ điện | Chỉ đi lại, ổ đĩa theo chi phí | Mô-men xoắn tốc độ thấp thô, không có vị trí tốt |
| Quang học gia tăng | Cầu phương A/B, chỉ số, 5 V TTL hoặc 24 V HTL | Tốc độ và vị trí chính xác trên trục kín | Ô nhiễm đĩa sẽ giết chết tín hiệu hoàn toàn |
| Từ tính tăng dần | Cầu phương A/B, chỉ mục | Bụi, độ ẩm và độ rung trong phương tiện di chuyển điện tử | Từ trường bên ngoài, dung sai khe hở không khí |
| Một lượt tuyệt đối | SSI, BiSS-C, SPI hoặcPWM | Khởi động không cần dẫn đường, khớp robot | Chi phí cao hơn, hỗ trợ giao thức trong ổ đĩa |
| Nhiều lượt tuyệt đối | Nối tiếp với bộ đếm vòng quay | Thiết bị truyền động, lái, trục truyền động | Lỗi bộ đếm sau khi lưu trữ lâu hoặc bị rung |
Độ phân giải, độ chính xác và những con số đáng so sánh
Độ phân giải tăng dần được tính bằng xung trên mỗi vòng quay. Một bộ mã hóa PPR 1.024 được đọc theo phương bậc hai bốn lần mang lại 4.096 số đếm trên mỗi vòng quay. Trên bánh xe có đường kính 250 mm với chu vi 785 mm, một số đếm tương đương với khoảng 0,19 mm hành trình - có thể chấp nhận được đối với phép đo đường, cận biên để định vị chính xác. Bộ mã hóa tuyệt đối 17 bit cung cấp 131.072 số đếm trên mỗi vòng quay, khoảng 0,006 mm trên cùng một bánh xe và độ phân giải của nó không bị giảm khi máy di chuyển chậm.
Độ phân giải không chính xác. Lỗi nội suy bên trong bộ mã hóa, độ lệch tâm của trục, độ lệch khớp nối và độ lệch nhiệt độ đều góp phần gây ra lỗi vị trí mà bộ điều khiển thực sự nhìn thấy. Yêu cầu nhà cung cấp cung cấp tổng mức sai sót thay vì con số PPR tiêu đề và kiểm tra mẫu trên trục thật thay vì thiết bị cố định trong phòng thí nghiệm. Bộ mã hóa 4.096 số đếm được gắn với độ lệch tâm 0,1 mm có thể hoạt động kém hơn so với bộ mã hóa 2.048 số đếm được trang bị sạch sẽ.
Giao diện, dây cáp và tiếng ồn làm hỏng phản hồi
Khả năng tương thích về giao diện là nơi quyết định mua hàng bị phá vỡ. Bộ điều khiển có đầu vào 3,3 V sẽ không đọc được bộ mã hóa TTL 5 V một cách đáng tin cậy nếu không dịch chuyển mức và bộ mã hóa quang học có thể rút ra 150 đến 250 mA từ nguồn cung cấp có kích thước dành cho cảm biến Hall. Kiểm tra tần số đầu ra tối đa so với chiều dài cáp, xác nhận rằng ổ đĩa hỗ trợ giao thức tuyệt đối mà bạn định mua và nhớ rằng các cáp dài có điện dung cao sẽ bo tròn các cạnh nhanh cho đến khi số đếm biến mất. Cáp xoắn đôi được bảo vệ, có đầu cuối ở đầu bộ điều khiển và được định tuyến cách xa cáp pha động cơ ít nhất 50 mm, giúp ngăn ngừa hầu hết các sự cố này.
Bên kiểm soát xứng đáng được xem xét kỹ lưỡng như nhau. Các vòng lặp hiện tại chạy ở tần số 10 đến 20 kHz không thể sử dụng độ phân giải tốt hơn mức hỗ trợ trong khoảng thời gian lấy mẫu và bộ truyền động xử lý tốt điều khiển theo trường sẽ chuyển đổi phản hồi tốt thành gợn sóng mô-men xoắn thấp và hiệu suất cao hơn trên toàn bộ phạm vi tốc độ.
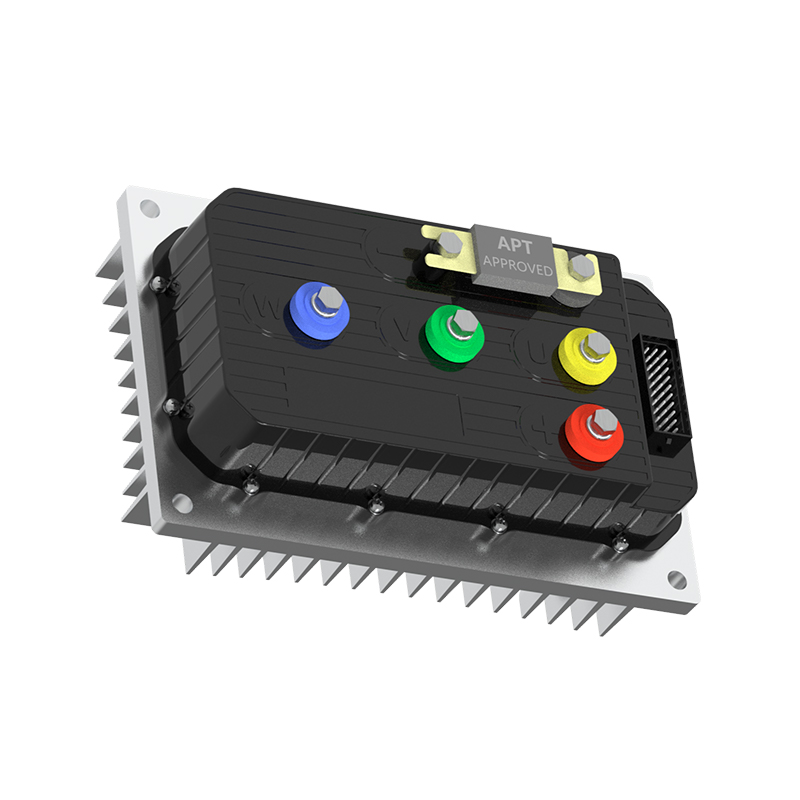
Bộ điều khiển động cơ DC không chổi than hiệu suất cao A4 2313 Đối với bộ truyền động xe máy điện hoặc xe điện, bộ điều khiển này kết hợp điều khiển véc tơ FOC với CANBUS, Bluetooth và phản hồi Hall hoặc bộ mã hóa từ tính. Xem sản phẩm → Sự phù hợp về cơ khí và môi trường: nơi bắt đầu xảy ra lỗi tại hiện trường
Bộ mã hóa bị lỗi tại hiện trường vì lý do cơ học thường xuyên hơn so với bộ mã hóa điện. Loại từ tính và cảm ứng có khe hở không khí xác định — thường là 0,5 đến 1,5 mm giữa cảm biến và nam châm — nhưng khe hở đó phải chịu được sự giãn nở nhiệt, hoạt động chịu lực và va đập. Độ đảo trục, phao dọc trục và độ lệch tâm của trục điều chỉnh tín hiệu và phản hồi vị trí được điều chế hiển thị trên xe dưới dạng gợn sóng mô-men xoắn hoặc dao động tốc độ. Chỉ định giới hạn lệch tâm trên bản vẽ trước khi chọn cảm biến, sau đó đo chúng trên sản phẩm đầu tiên thay vì tin tưởng vào tài liệu quảng cáo của nhà cung cấp.
Môi trường thúc đẩy sự lựa chọn công nghệ. Bộ mã hóa quang học cung cấp độ phân giải tốt nhất và khả năng chịu bụi, sương dầu và ngưng tụ thấp nhất; vỏ IP67 có tác dụng nhưng nó không khắc phục được phốt trục bị mòn. Bộ mã hóa từ tồn tại trong bụi và nước nhưng vẫn yếu đi gần các dây cáp có dòng điện cao hoặc các kết cấu thép lớn. Đối với động cơ phía ngoài và thiết bị ven biển, phun muối và ăn mòn điện khiến IP67 với các tuyến cáp được xếp hạng hàng hải trở thành mức tối thiểu chứ không phải là điểm bán hàng.
Ứng dụng và những gì mỗi người yêu cầu
Thông số kỹ thuật của bộ mã hóa giống nhau tạo ra các kết quả rất khác nhau tùy thuộc vào vị trí của động cơ:
- Xe máy và xe tay ga điện: độ êm ái ở tốc độ thấp và khởi hành ngang dốc chiếm ấn tượng đầu tiên của khách hàng, do đó độ phân giải cầu phương và hiệu chỉnh góc điện quan trọng hơn độ chính xác ở tốc độ tối đa.
- Khung gầm rô-bốt và các phương tiện dẫn đường tự động: sai số đo đường tích lũy trong một ca, do đó số lượng trên mỗi vòng quay nhân với đường kính bánh xe sẽ xác định ngân sách điều hướng thực tế.
- Hệ thống truyền động ATV và UTV: vượt bùn, vượt nước và rung động thúc đẩy sự lựa chọn theo hướng phản hồi từ tính kín với khả năng chịu khe hở không khí rộng rãi.
- Động cơ điện phía ngoài: khả năng chống ăn mòn và tính toàn vẹn của cáp quyết định tuổi thọ sử dụng chứ không chỉ độ phân giải.
Bao bì cũng quan trọng. Bộ dẫn động giữa tích hợp đặt cảm biến bên trong vỏ hộp số, nơi sương dầu và nhiệt là những láng giềng liên tục và là nơi không thể hoán đổi cảm biến nếu không mở động cơ. Sự sắp xếp đó mang lại lợi ích cho việc đánh giá cơ học sớm và một nhà cung cấp hiểu rõ toàn bộ hệ thống truyền động thay vì chỉ bán cảm biến theo thông số kỹ thuật.
Động cơ truyền động giữa B2B cho hệ thống truyền động xe đạp điện Xem lại danh mục động cơ truyền động giữa B2B này để biết các tùy chọn của nhà máy/nhà cung cấp, ghép nối bộ điều khiển và hỗ trợ sau bán hàng liên quan đến hệ thống truyền động xe đạp điện tích hợp. Xem sản phẩm → Danh sách kiểm tra xác nhận trước khi bạn phát hành thiết kế
Hầu hết các vấn đề về bộ mã hóa được phát hiện muộn vì việc kiểm tra tập trung vào bảng dữ liệu hơn là tập hợp. Hãy thực hiện các bước sau trước khi ký phát hành sản phẩm:
- Xác nhận những gì máy phải làm trong 200 mili giây đầu tiên sau khi bật nguồn và để câu trả lời đó quyết định mức tăng hay mức tuyệt đối.
- Khớp các mức điện áp, giao thức, dòng điện cung cấp và tần số tối đa với giai đoạn đầu vào của bộ điều khiển thực tế.
- Đo độ đảo trục, độ lệch tâm và khe hở không khí của cảm biến trên thiết bị đầu tiên, không phải trên thiết bị cố định trên băng ghế.
- Chạy cụm trên toàn bộ phạm vi nhiệt độ và ghi lại lỗi vị trí ở các điểm cực trị.
- Hiệu chỉnh độ lệch góc điện và lưu trữ nó trên mỗi lô động cơ, vì một lô sai lệch sẽ tạo ra gợn sóng mô-men xoắn ở khắp mọi nơi.
- Xác minh việc định tuyến và che chắn cáp trong điều kiện có tiếng ồn phát ra và dẫn truyền, khi động cơ được tải chứ không chạy không tải.
- Yêu cầu dữ liệu nhất quán theo từng đợt và quy trình thông báo thay đổi được ghi lại vì nam châm hoặc bản sửa đổi đĩa không được báo trước sẽ lặng lẽ làm mất hiệu lực hiệu chuẩn chương trình cơ sở của bạn.
Bộ mã hóa động cơ không phải là một bộ phận được mua khi kết thúc dự án và lắp vào sau đó. Trước tiên, hãy quyết định hành vi khởi động, sau đó là độ phân giải mà ứng dụng thực sự cần, sau đó là giao diện và đường bao cơ học có thể duy trì độ phân giải đó trong môi trường thực. Xác minh bộ truyền động kết hợp trên băng ghế có tải và lưu giữ hồ sơ hiệu chỉnh cùng với lô động cơ.
Shanghai APT Power Technology xây dựng các bộ điều khiển động cơ DC không chổi than, động cơ truyền động giữa và động cơ trung tâm theo đúng trình tự đó, khớp chương trình cơ sở của bộ điều khiển với các đặc tính của động cơ thay vì bán phần cứng riêng lẻ. Cho dù ứng dụng là mô tô điện, khung gầm robot, ATV hay xe điện, phản hồi vị trí sẽ thuộc về cuộc trò chuyện kỹ thuật đầu tiên — không phải trong yêu cầu bảo hành đầu tiên.
SAU:Bộ điều khiển tốc độ điện tử hoạt động như thế nào? Bên trong chuỗi tín hiệu của ESC
Quan tâm đến việc hợp tác hoặc có thắc mắc?
Như Các nhà sản xuất bộ điều khiển động cơ đồng bộ nam châm vĩnh cửu tùy chỉnh và Nhà cung cấp bộ điều khiển động cơ nam châm vĩnh cửu ở Trung Quốc, Tập trung điều khiển truyền động nam châm vĩnh cửu động cơ đồng bộ, chúng tôi cung cấp một cách an toàn và đầy đủ nguồn năng lượng cho điện khí hóa phương tiện đi lại.
- [email protected]
- +86-170 9191 9800
- Phòng 123A, số 1000 đường Ziyue, quận Minhang, Thượng Hải, Trung Quốc
Bản quyền© Shanghai APT Power Technology Co., Ltd.All rights reserved